

Filtre, stride, padding
Önkoşul:Konvolüsyon işlemi
Kanca
- dersteki konvolüsyonda pencere her zaman TEK piksel kayıyor ve dolgu (padding) yoktu. Bu ders, bu iki varsayımı gevşetiyor: pencere kaç piksel kayabilir (stride), ve girdinin kenarına sıfır eklemek (padding) neden faydalı?
Sezgi
Stride, pencerenin her adımda kaç piksel kaydığıdır; padding, girdinin kenarlarına eklenen sıfır çerçevesidir. İkisi de çıkış boyutunu etkiler — ama padding’in ikinci, daha az bilinen bir faydası daha var: kenar piksellerin “adil” temsil edilmesini sağlamak.
Kaydırıcılarla oyna — çıkış boyutu formülünün canlı nasıl değiştiğini izle.
Girdi (7×7)
Çıkış (5×5)
Çıkış boyutu = ⌊(Girdi + 2×Padding − Çekirdek) / Stride⌋ + 1 = ⌊(7 + 2×0 − 3) / 1⌋ + 1 = 5
Mekanizma
Önce stride’ın etkisini görelim:
Stride, çıkış boyutunu nasıl küçültür
# Stride: çekirdeğin her adımda KAÇ piksel kaydığı. stride=1 varsayılan; büyük
# stride, pencereyi daha SEYREK gezdirip çıkışı küçültür.
girdi = torch.arange(1, 26, dtype=torch.float32).reshape(1, 1, 5, 5)
kernel = torch.ones(1, 1, 3, 3)

print("Girdi (5x5):")
print(girdi[0, 0].numpy().astype(int))

print(f"\n{'Stride':<10} {'Çıkış şekli':<14}")
for s in [1, 2, 3]:
    cikis = F.conv2d(girdi, kernel, stride=s)
    print(f"{s:<10} {tuple(cikis.shape[2:])}")

print("\nstride=1: pencere HER pikselde duruyor (3x3 çıkış). stride=3: pencere sadece 1 kez duruyor (1x1 çıkış).")
Girdi (5x5):
[[ 1 2 3 4 5]
[ 6 7 8 9 10]
[11 12 13 14 15]
[16 17 18 19 20]
[21 22 23 24 25]]
Stride Çıkış şekli
1 (3, 3)
2 (2, 2)
3 (1, 1)
stride=1: pencere HER pikselde duruyor (3x3 çıkış). stride=3: pencere sadece 1 kez duruyor (1x1 çıkış).stride=1’de pencere HER piksel konumunda duruyor (3×3 çıkış); stride=3’te sadece 1 kez duruyor (1×1 çıkış). Şimdi padding:
Padding, çıkış boyutunu nasıl korur
# Padding: girdinin KENARLARINA sıfır ekleyerek, çıkışın küçülmesini yavaşlatmak
# (veya "same" padding ile TAMAMEN önlemek).
print(f"\n{'Padding':<10} {'Çıkış şekli':<14}")
for p in [0, 1]:
    cikis = F.conv2d(girdi, kernel, padding=p)
    print(f"{p:<10} {tuple(cikis.shape[2:])}")

print("\npadding=1 ile 3x3 çekirdek, çıkışı girdiyle AYNI boyutta (5x5) tutuyor -- buna 'same' padding denir.")
Padding    Çıkış şekli
0          (3, 3)
1          (5, 5)

padding=1 ile 3x3 çekirdek, çıkışı girdiyle AYNI boyutta (5x5) tutuyor -- buna 'same' padding denir.
padding=1 ile 3×3’lük çekirdek, çıkışı girdiyle AYNI boyutta (5×5) tutuyor — “same” padding. Ama padding’in İKİNCİ bir faydası var:
Kenar piksellerin 'görülme' sayısı
# Padding'in daha az bilinen bir faydası: KENAR piksellerin, pencere tarafından
# KAÇ KEZ 'görüldüğünü' sayalım.
def ziyaret_sayaci(girdi_boyut, kernel_boyut, stride, padding):
    padded = girdi_boyut + 2 * padding
    sayac = np.zeros((padded, padded))
    konumlar = []
    k = 0
    while k + kernel_boyut <= padded:
        konumlar.append(k)
        k += stride
    for i in konumlar:
        for j in konumlar:
            sayac[i:i+kernel_boyut, j:j+kernel_boyut] += 1
    return sayac[padding:padding+girdi_boyut, padding:padding+girdi_boyut]

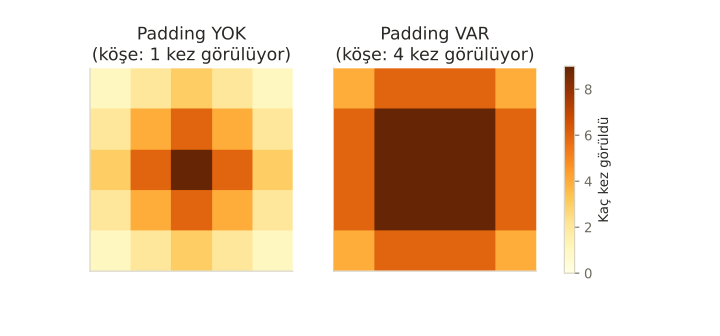
print("\nPadding YOK: her pikselin pencere tarafından kaç kez 'görüldüğü':")
print(ziyaret_sayaci(5, 3, 1, 0).astype(int))
print("\nPadding VAR (padding=1):")
print(ziyaret_sayaci(5, 3, 1, 1).astype(int))
print("\nPadding'siz köşe piksel SADECE 1 kez görülüyor (merkez piksel 9 kez!) -- kenar bilgisi kayboluyor.")
print("Padding, bu dengesizliği azaltıyor -- köşe piksel artık 4 kez görülüyor.")
Padding YOK: her pikselin pencere tarafından kaç kez 'görüldüğü':
[[1 2 3 2 1]
 [2 4 6 4 2]
 [3 6 9 6 3]
 [2 4 6 4 2]
 [1 2 3 2 1]]

Padding VAR (padding=1):
[[4 6 6 6 4]
 [6 9 9 9 6]
 [6 9 9 9 6]
 [6 9 9 9 6]
 [4 6 6 6 4]]

Padding'siz köşe piksel SADECE 1 kez görülüyor (merkez piksel 9 kez!) -- kenar bilgisi kayboluyor.
Padding, bu dengesizliği azaltıyor -- köşe piksel artık 4 kez görülüyor.
Padding olmadan köşe piksel pencere tarafından SADECE 1 kez görülüyor — merkez piksel ise 9 kez! Çoğu kişi “padding sadece boyutu korumak için” sanır. Eksik, çünkü padding aynı zamanda kenar bilgisinin, konvolüsyon tarafından merkez kadar “ciddiye alınmasını” sağlıyor.
Matematik
Çıkış boyutu formülü
| Sembol | Anlamı |
|---|---|
| Girdi boyutu (genişlik veya yükseklik) | |
| Çekirdek (kernel) boyutu | |
| Padding — her kenara eklenen piksel sayısı | |
| Stride — pencerenin her adımda kaç piksel kaydığı | |
| Çıkış boyutu |
ve (tek sayılı için) seçilirse, olur — “same” padding. ise “valid” padding denir (sadece geçerli, tam örtüşen konumlar).
Kod
Nerede işe yarar
Stride ve padding, CNN mimarisinin (30. ders) her katmanında ayarlanan iki temel hiperparametredir:
- stride=1, padding=“same” en yaygın varsayılandır — özellik haritası boyutunu korur, bilgi kaybını en aza indirir.
- stride=2, boyut küçültmek için (pooling’e alternatif olarak, 29. ders) kullanılabilir — hesaplama maliyetini azaltır.
- PyTorch’ta
nn.Conv2d(..., stride=1, padding=1)gibi parametrelerle doğrudan ayarlanır.
Bu 3 hatayı yaparsın:
- Padding’i sadece “boyutu korumak için” kullanmak, kenar bilgisi kaybı sorununu göz ardı etmek.
- Stride ve pooling’i (29. ders) karıştırmak — ikisi de boyutu küçültür ama FARKLI mekanizmalarla.
- Çıkış boyutu formülünü ezbere bilmeden, deneme-yanılmayla mimari tasarlamaya çalışmak — büyük ağlarda bu hataya çok vakit kaybettirir.
Kendini test et
1. Notebook'ta padding olmadan köşe pikselin pencere tarafından sadece 1 kez, merkez pikselin 9 kez görülmesinin sonucu nedir?
- Hiçbir pratik etkisi yoktur
- Kenar bölgelerindeki bilgi, konvolüsyon tarafından merkeze göre çok daha az "dikkate alınır" -- bu bir bilgi kaybı riski taşır (doğru cevap)
- Köşe pikseller her zaman sıfır olur
- Bu sadece bir görselleştirme hatasıdır
Neden: Bir pikselin kaç kez pencere içine girdiği, o pikselin çıkış özelliklerine ne kadar katkı sağladığını belirler; köşe pikseller çok daha az kez görüldüğü için kenar bilgisi orantısız şekilde az temsil edilir.
2. Çıkış boyutu formülünde (⌊(W+2P-K)/S⌋+1) stride (S) büyütüldüğünde ne olur?
- Çıkış boyutu büyür
- Çıkış boyutu küçülür -- pencere daha SEYREK konumlarda durur (doğru cevap)
- Hiçbir etkisi olmaz
- Formül geçersiz hale gelir
Neden: S, formülde bölen konumundadır -- büyüdükçe (W+2P-K)/S küçülür, bu da pencerenin daha az konumda durup daha küçük bir çıkış ürettiği anlamına gelir.
3. "Same" padding ne anlama gelir?
- Padding hiç kullanılmaz
- Padding, çıkış boyutunun girdi boyutuyla AYNI kalmasını sağlayacak şekilde seçilir (doğru cevap)
- Her katmanda aynı çekirdek kullanılır
- Stride her zaman 1 olmalıdır
Neden: "Same" padding, S=1 iken P'yi (K-1)/2 olacak şekilde seçerek çıkış boyutunun (O) girdi boyutuyla (W) tam olarak eşit kalmasını sağlar.
Özet
Özet
- Stride, pencerenin her adımda kaç piksel kaydığıdır -- büyüdükçe çıkış küçülür.
- Padding, girdinin kenarlarına sıfır ekler -- çıkış boyutunu korumak (same padding) için kullanılır.
- Padding'in ikinci faydası: kenar piksellerin, merkez pikseller kadar "görülmesini" sağlamak.
- Çıkış boyutu formülü O = ⌊(W+2P-K)/S⌋+1, mimari tasarlarken hayati bir araçtır.
- stride=1 + same padding, en yaygın varsayılan konfigürasyondur.