

Konvolüsyon işlemi
Önkoşul:Neden tam bağlı ağ yetmez
Kanca
- derste tam bağlı ağların iki sorununu gördük: parametre patlaması ve konum bağımlılığı. Konvolüsyon, TEK bir fikirle ikisini birden çözüyor: aynı küçük filtreyi, görüntünün HER YERİNE uygulamak.
Sezgi
Konvolüsyon, küçük bir “çekirdeği” (kernel) girdinin üzerinde kaydırıp, her konumda ALTINDAKİ pikselleri çekirdekle eleman-eleman çarpıp TOPLAMAKTIR. Bu tek sayı, çıkan “özellik haritasının” (feature map) o konumdaki değerini oluşturur.
Çekirdeği kendin düzenle veya hazır bir filtre seç — pencerenin görüntü üzerinde nasıl gezindiğini ve özellik haritasının nasıl oluştuğunu izle.
Giriş görseli (10×10)
Özellik haritası (8×8)
Pencere konumu (satır 0, sütun 0): çekirdek ile altındaki 9 pikselin eleman-eleman çarpımının TOPLAMI = 0.00. Bu tek sayı, özellik haritasındaki KARŞILIK GELEN hücreyi dolduruyor.
Mekanizma
Notebook’ta AYNI 10×10 dikey kenar görselini ve kenar çekirdeğini kullanarak, işlemi elle açalım:
Konvolüsyonu elle uygulamak
# Konvolüsyon: küçük bir "çekirdeği" (kernel), girdinin ÜZERİNDE KAYDIRARAK,
# her konumda eleman-eleman çarpıp TOPLAMAK. 26. dersteki interaktifte gördüğün
# AYNI 10x10 dikey kenar görselini ve kenar çekirdeğini kullanalım.
GIRDI_BOYUT = 10
girdi = np.zeros((GIRDI_BOYUT, GIRDI_BOYUT))
girdi[:, 5:] = 0.9  # sağ yarı açık
girdi[:, :5] = 0.2  # sol yarı koyu

kenar_kernel = np.array([[-1, 0, 1], [-2, 0, 2], [-1, 0, 1]])

def konvolusyon_uygula(girdi, kernel):
    kh, kw = kernel.shape
    ch, cw = girdi.shape[0] - kh + 1, girdi.shape[1] - kw + 1
    cikis = np.zeros((ch, cw))
    for i in range(ch):
        for j in range(cw):
            pencere = girdi[i:i+kh, j:j+kw]
            cikis[i, j] = np.sum(pencere * kernel)  # eleman-eleman çarpım, sonra TOPLAM
    return cikis

cikis = konvolusyon_uygula(girdi, kenar_kernel)
print("Girdi şekli:", girdi.shape, "-> Çıkış şekli:", cikis.shape, "(3x3 çekirdekle, dolgu YOK)")
print("\nÇıkışın 4. satırı:", np.round(cikis[3], 2))
print("Tüm satırlar aynı mı (dikey bir kenar olduğu için)?", np.allclose(cikis, cikis[0]))
print("\nKenar çekirdeği, YATAY yönde değişim OLAN yerlerde (sütun 3-4) büyük değer üretiyor -- diğer her yerde SIFIR.")
Girdi şekli: (10, 10) -> Çıkış şekli: (8, 8) (3x3 çekirdekle, dolgu YOK)
Çıkışın 4. satırı: [0. 0. 0. 2.8 2.8 0. 0. 0. ]
Tüm satırlar aynı mı (dikey bir kenar olduğu için)? True
Kenar çekirdeği, YATAY yönde değişim OLAN yerlerde (sütun 3-4) büyük değer üretiyor -- diğer her yerde SIFIR.Çıkışın HER satırı aynı (dikey bir kenar simetrik olduğu için) ve kenar sadece sütun 3-4’te (görselin ortasında, koyu-açık geçişinde) büyük bir değer (2.8) veriyor — diğer her yerde TAM SIFIR. Tek bir pencere konumunu açalım:
Tek bir pencerenin hesabı
# Tek bir pencere konumunu (satır=3, sütun=3) elle açalım -- interaktifteki "canlı denklem" budur.
pencere = girdi[3:6, 3:6]
print("\nPencere (satır 3-5, sütun 3-5):")
print(pencere)
print("\nÇekirdek:")
print(kenar_kernel)
carpim = pencere * kenar_kernel
print("\nEleman-eleman çarpım:")
print(np.round(carpim, 3))
print(f"\nToplam: {carpim.sum():.3f}  <- özellik haritasının (3,3) hücresine yazılan değer")
Pencere (satır 3-5, sütun 3-5):
[[0.2 0.2 0.9]
 [0.2 0.2 0.9]
 [0.2 0.2 0.9]]

Çekirdek:
[[-1  0  1]
 [-2  0  2]
 [-1  0  1]]

Eleman-eleman çarpım:
[[-0.2  0.   0.9]
 [-0.4  0.   1.8]
 [-0.2  0.   0.9]]

Toplam: 2.800  <- özellik haritasının (3,3) hücresine yazılan değer
Çoğu kişi “konvolüsyon karmaşık bir matematiksel işlem” sanır. Abartılı, çünkü özünde SADECE eleman-eleman çarpıp toplamak — interaktifteki her pencere konumu, tam olarak bu 9 çarpımın toplamı.
Matematik
2B konvolüsyon formülü
| Sembol | Anlamı |
|---|---|
| Girdi görüntüsü | |
| boyutundaki çekirdek (kernel) | |
| Çıkış özellik haritasının konumundaki değeri |
‘nin boyutu, ‘ten KÜÇÜKTÜR (dolgu — padding — yoksa): ‘lık bir çekirdek, her kenardan piksel “kaybeder”. Bu ayrıntıyı 28. derste (Filtre, stride, padding) inceleyeceğiz.
Kod
Farklı çekirdeklerin NE KADAR farklı işler yaptığını görelim, sonra PyTorch’un gerçek konvolüsyon fonksiyonuyla doğrulayalım:
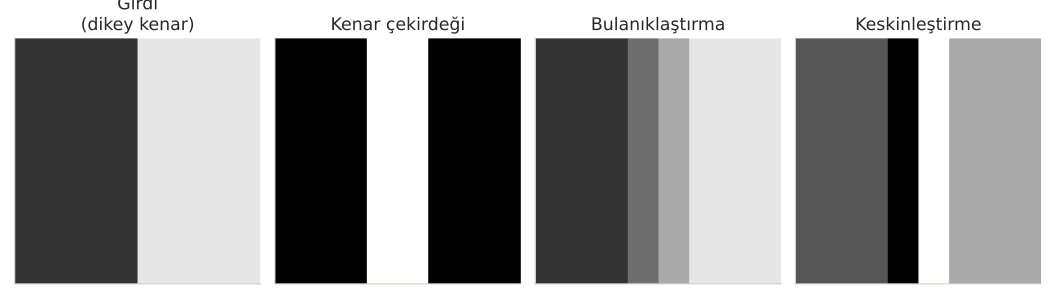
Kenar vs bulanıklaştırma vs keskinleştirme
# Farklı çekirdekler, TAMAMEN farklı işler yapar. Üçünü karşılaştıralım.
bulaniklik_kernel = np.ones((3, 3)) / 9
keskinlik_kernel = np.array([[0, -1, 0], [-1, 5, -1], [0, -1, 0]])

cikis_bulanik = konvolusyon_uygula(girdi, bulaniklik_kernel)
cikis_keskin = konvolusyon_uygula(girdi, keskinlik_kernel)

print(f"\n{'Çekirdek':<16} {'Çıkış (satır 3)':<50}")
print(f"{'Kenar':<16} {np.round(cikis[3], 2)}")
print(f"{'Bulanıklaştırma':<16} {np.round(cikis_bulanik[3], 2)}")
print(f"{'Keskinleştirme':<16} {np.round(cikis_keskin[3], 2)}")
print("\nKenar çekirdeği kenarı VURGULAR, bulanıklaştırma geçişi YUMUŞATIR, keskinleştirme merkezi ABARTIR.")
Çekirdek         Çıkış (satır 3)
Kenar            [0.  0.  0.  2.8 2.8 0.  0.  0. ]
Bulanıklaştırma  [0.2  0.2  0.2  0.43 0.67 0.9  0.9  0.9 ]
Keskinleştirme   [ 0.2  0.2  0.2 -0.5  1.6  0.9  0.9  0.9]

Kenar çekirdeği kenarı VURGULAR, bulanıklaştırma geçişi YUMUŞATIR, keskinleştirme merkezi ABARTIR.
PyTorch F.conv2d ile doğrulama
# PyTorch'un F.conv2d'siyle doğrulayalım -- gerçek CNN katmanlarının kullandığı fonksiyon budur.
girdi_t = torch.tensor(girdi, dtype=torch.float32).unsqueeze(0).unsqueeze(0)  # (batch, kanal, H, W)
kernel_t = torch.tensor(kenar_kernel, dtype=torch.float32).unsqueeze(0).unsqueeze(0)
cikis_pytorch = F.conv2d(girdi_t, kernel_t)

print(f"\nPyTorch F.conv2d çıkış şekli: {tuple(cikis_pytorch.shape)} -- (batch, kanal, H, W)")
print(f"PyTorch çıkışı (satır 3): {cikis_pytorch[0,0,3].tolist()}")
print(f"Elle hesaplanan (satır 3): {cikis[3].tolist()}")
print(f"Birebir aynı mı? {np.allclose(cikis_pytorch[0,0].numpy(), cikis)}")
PyTorch F.conv2d çıkış şekli: (1, 1, 8, 8) -- (batch, kanal, H, W)
PyTorch çıkışı (satır 3): [0.0, 0.0, 0.0, 2.799999713897705, 2.799999713897705, 0.0, 0.0, 0.0]
Elle hesaplanan (satır 3): [0.0, 0.0, 0.0, 2.8000000000000003, 2.8000000000000003, 0.0, 0.0, 0.0]
Birebir aynı mı? True
Elle hesaplanan ve PyTorch’un sonucu BİREBİR aynı — F.conv2d, gerçek CNN katmanlarının (30. ders) içinde kullandığı fonksiyondur.
Nerede işe yarar
Konvolüsyon, CNN’lerin temel yapı taşıdır:
- Geleneksel görüntü işlemede çekirdekler ELLE tasarlanır (Sobel kenar, Gauss bulanıklaştırma gibi) — notebook’taki gibi.
- CNN’lerde ise çekirdek DEĞERLERİ, tıpkı ağırlıklar gibi, geri yayılımla ÖĞRENİLİR. Ağ, hangi filtrelerin en faydalı olduğunu kendi keşfeder.
- AYNI çekirdek, TÜM konumlarda paylaşılır — bu, 26. dersteki parametre patlamasını ve konum bağımlılığı sorununu BİRLİKTE çözer.
Bu 3 hatayı yaparsın:
- Konvolüsyonu “görüntüyü küçültme” ile karıştırmak — asıl amaç ÖZELLİK ÇIKARMAKTIR, boyut küçülmesi bir yan etkidir.
- Çekirdek boyutunun önemsiz olduğunu düşünmek — 3×3 ve 5×5 çekirdekler farklı büyüklükte örüntüleri yakalar.
- CNN’lerdeki çekirdeklerin elle tasarlandığını sanmak — gerçekte hemen hemen HER ZAMAN veri üzerinden öğrenilirler.
Kendini test et
1. Konvolüsyon işleminde, özellik haritasının bir hücresindeki değer nasıl hesaplanır?
- Pencere altındaki piksellerin ortalaması alınarak
- Çekirdek ile pencere altındaki piksellerin ELEMAN-ELEMAN çarpımının TOPLAMI alınarak (doğru cevap)
- Sadece pencerenin merkez pikseli kopyalanarak
- Pencere altındaki en büyük piksel değeri seçilerek
Neden: Konvolüsyon, çekirdek ile onun altındaki aynı boyuttaki pencereyi eleman-eleman çarpıp bu çarpımların toplamını alır -- bu tek sayı, çıkış özellik haritasının o konumundaki değeri oluşturur.
2. Notebook'ta kenar çekirdeği neden görselin SADECE orta sütunlarında (3-4) büyük bir değer üretti?
- Rastgele bir sonuç
- Kenar çekirdeği, YATAY yönde bir değişim (parlaklık farkı) olan bölgelere duyarlıdır -- görselin geri kalanı düz olduğu için oralarda çıktı sıfır (doğru cevap)
- Görselin ortası her zaman büyük değer üretir
- Çekirdek hatalı tasarlanmıştı
Neden: Kenar çekirdeği, sol ve sağ komşu piksel değerleri arasındaki FARKA duyarlıdır; görselin düz (sabit renkli) bölgelerinde bu fark sıfırdır, sadece koyu-açık geçişinin olduğu sütunlarda büyük bir değer üretir.
3. CNN'lerde çekirdek (kernel) değerleri nasıl belirlenir?
- Her zaman elle, uzman biri tarafından tasarlanır
- Geri yayılımla (4. ders), tıpkı diğer ağırlıklar gibi, veriden ÖĞRENİLİR (doğru cevap)
- Rastgele seçilir ve hiç değiştirilmez
- Görüntünün boyutuna göre otomatik hesaplanır
Neden: CNN'lerdeki konvolüsyon çekirdekleri, ağın diğer ağırlıkları gibi eğitilebilir parametrelerdir -- geri yayılım ve gradyan inişiyle, hangi örüntülerin faydalı olduğu veriden öğrenilir.
Özet
Özet
- Konvolüsyon, bir çekirdeği girdinin üzerinde kaydırıp her konumda eleman-eleman çarpıp toplayan bir işlemdir.
- Farklı çekirdekler tamamen farklı özellikler çıkarır (kenar, bulanıklaştırma, keskinleştirme gibi).
- Çıkış (özellik haritası), dolgu olmadan girdiden küçüktür -- çekirdek boyutuna bağlı olarak.
- CNN'lerde çekirdek değerleri elle tasarlanmaz -- diğer ağırlıklar gibi geri yayılımla öğrenilir.
- AYNI çekirdeğin tüm konumlarda paylaşılması, 26. dersteki parametre patlaması ve konum bağımlılığı sorunlarını birlikte çözer.